CoRL 2026 · 已接收
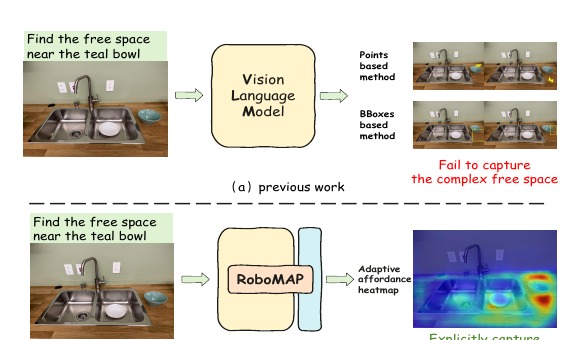
More than A Point: Capturing Uncertainty with Adaptive Affordance Heatmaps for Spatial Grounding in Robotic Tasks
通过自适应可供性热力图表达连续的空间不确定性,避免单点或边界框表示的脆弱性,提升系统在模糊指令和感知噪声下的真实机器人操作鲁棒性。
博士研究生 @ 清华大学
我的研究聚焦机器人学习与具身智能,重点关注视觉—语言—动作策略、生成式世界模型,以及低数据条件下的真实机器人操作。
我目前是清华大学深圳国际研究生院电子信息专业直博四年级博士生,师从李秀教授,所属清华大学智能计算实验室。我研究生成模型如何支持物理世界决策,重点关注空间定位、数据高效的扩散策略,以及从冻结视频模型中提取任务条件先验。
论文 More than A Point: Capturing Uncertainty with Adaptive Affordance Heatmaps for Spatial Grounding in Robotic Tasks 被 CoRL 2026 接收。
论文 Beyond Video Generation: Exploring Latent Interaction Priors from Frozen Video World Models for Robot Learning 被 NeurIPS 2026 Workshop: Robot Learning with World Models: Capabilities, Frontiers, and Challenges 接收。
论文 RASR: Range-Aware Scale Recovery for Metric UAV Navigation 被 ACM MM 2026 Workshop UAVM 接收。
CoRL 2026 · 已接收
通过自适应可供性热力图表达连续的空间不确定性,避免单点或边界框表示的脆弱性,提升系统在模糊指令和感知噪声下的真实机器人操作鲁棒性。
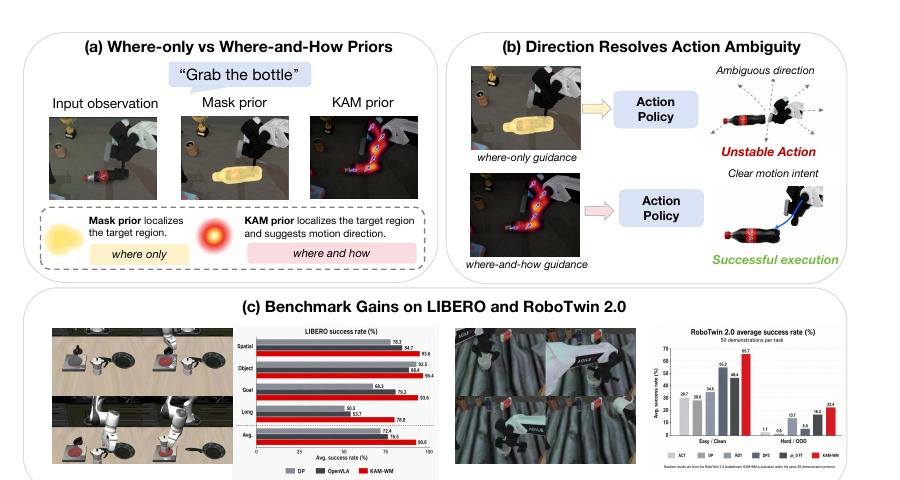
arXiv 预印本 · 2026
从冻结视频模型中提取单步潜在速度场,为低数据机器人操作提供任务条件的 where-and-how 先验,在 LIBERO 上达到 90.6%,在 RoboTwin 2.0 Easy 上达到 65.7%。
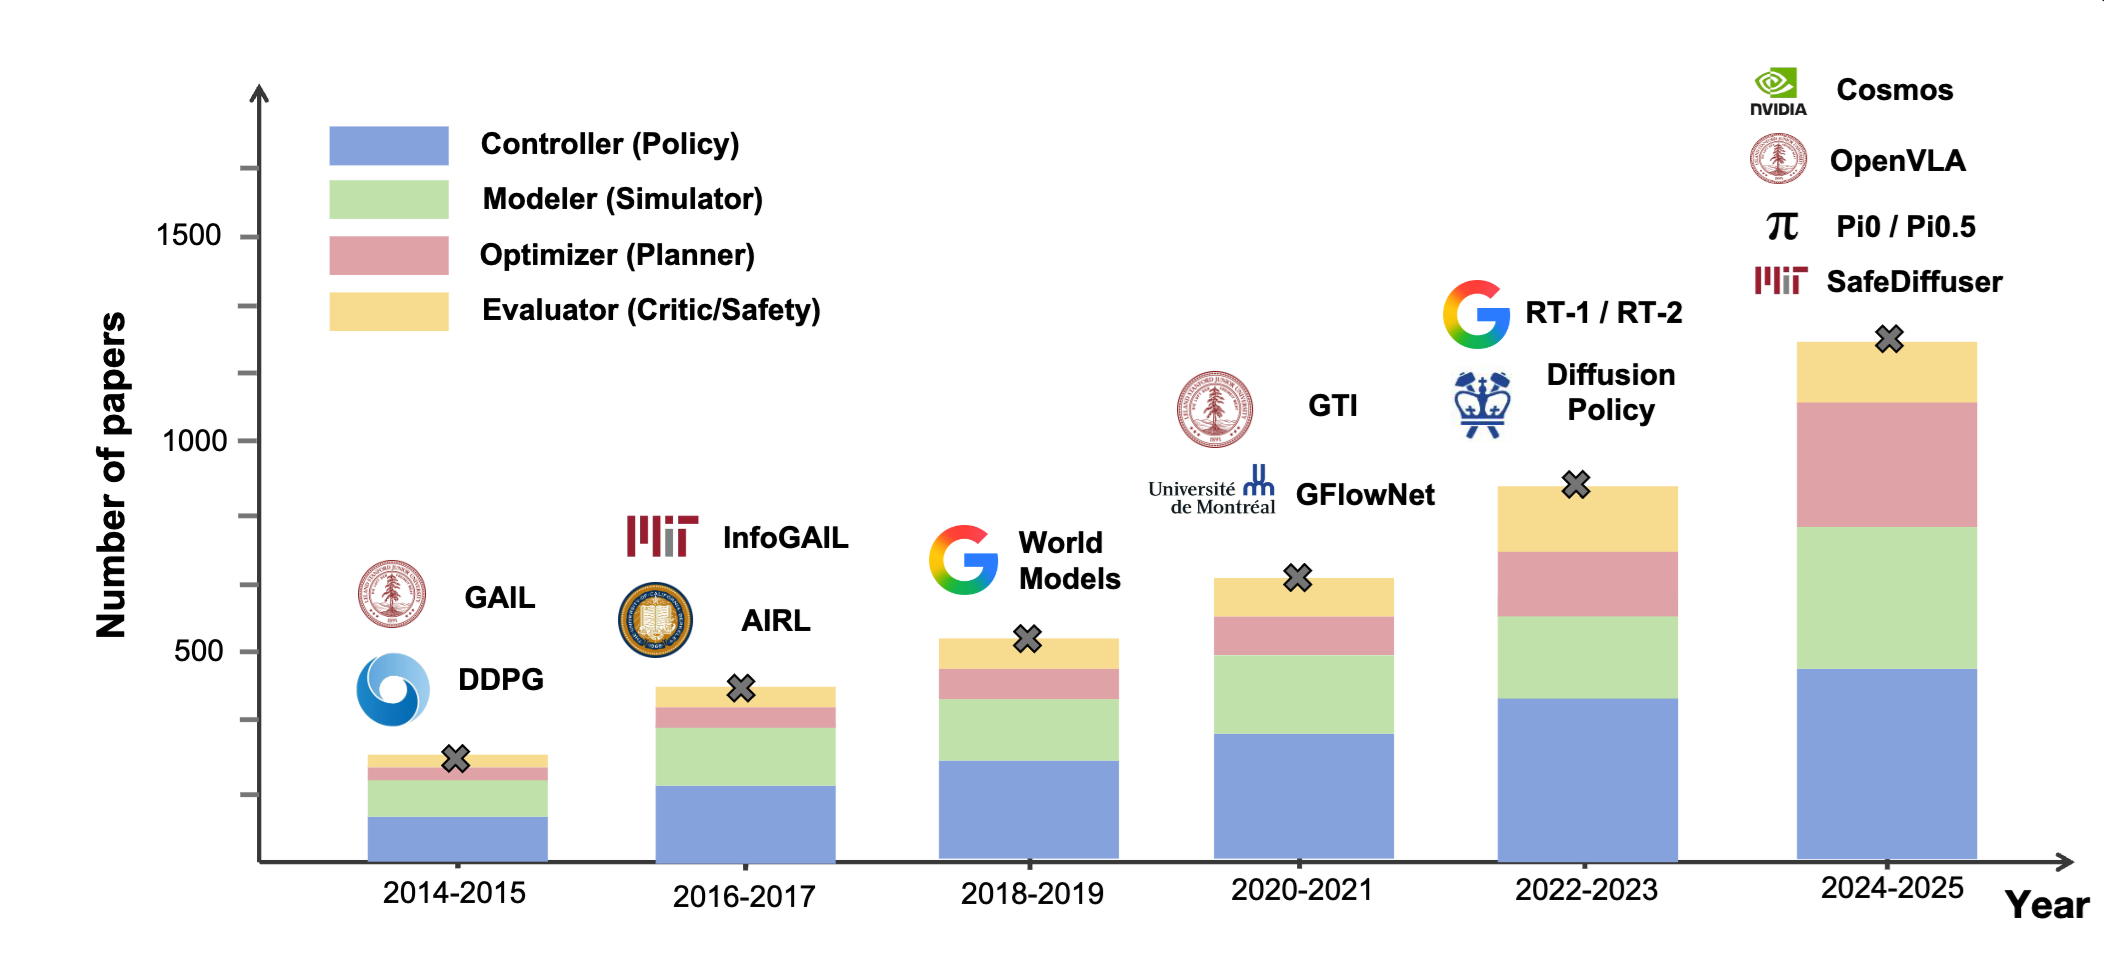
arXiv 预印本 · 2025
在 Control-as-Inference 框架下,以功能为核心将生成式决策方法归纳为 Controllers、Modelers、Optimizers 和 Evaluators。
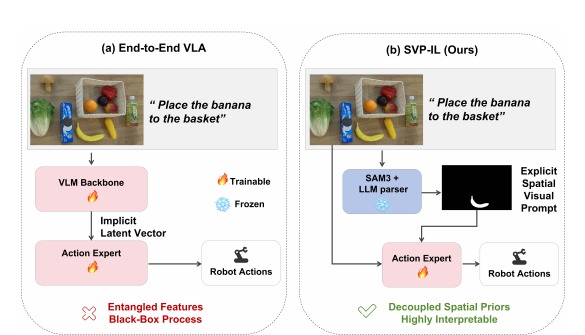
arXiv 预印本 · 2026
通过将语言指令转化为显式的零样本空间掩码,把语义推理与几何定位解耦,并注入轻量级模仿学习策略。
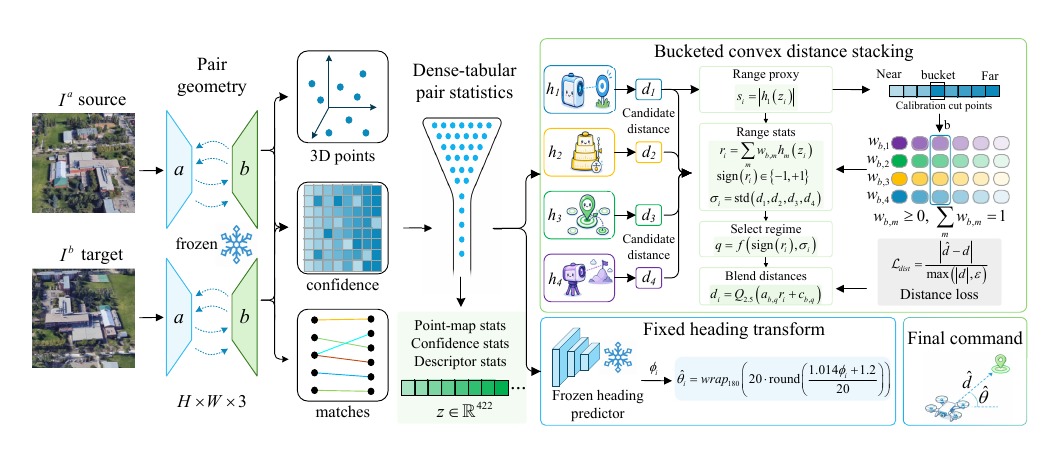
ACM MM 2026 Workshop UAVM · 已接收
结合全局标定与距离感知残差校正,从冻结的图像对几何表征中恢复公制度量距离与航向,用于无 GNSS 的无人机导航。
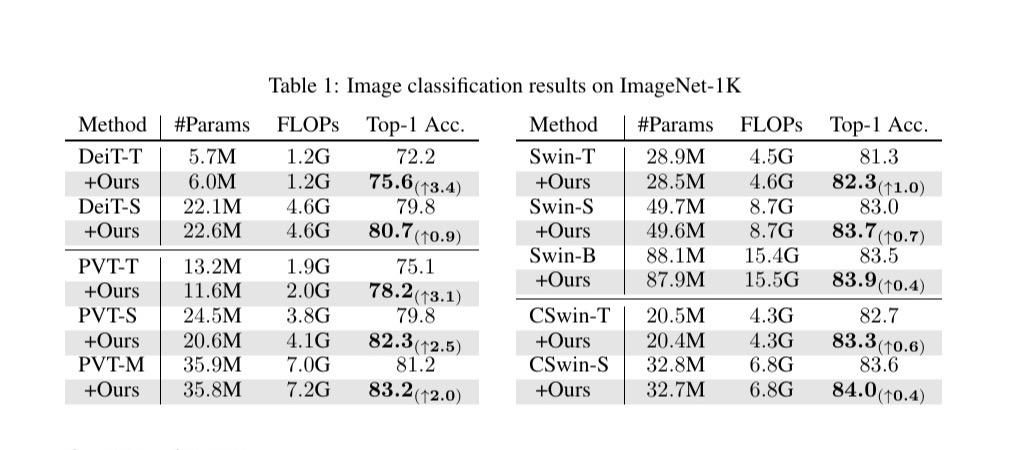
NeurIPS 2025 · 已接收
Visual-Contrast Attention 使用池化的正负视觉对比标记增强判别建模,同时保持线性注意力计算,并且不引入额外 FLOPs。